De los conceptos operativos a las cadenas de ataque: Construyendo la arquitectura del dominio submarino
En la novela de Ernest Hemingway, Fiesta (The Sun Also Rises) , Mike Campbell describe su camino hacia la bancarrota como algo que ocurrió "gradualmente y luego de repente".
Puede que Hemingway retratara problemas financieros, pero lo mismo podría decirse de la evolución de la guerra submarina. Lo que comenzó hace años como conceptos operativos (CONOPS) amplios y visionarios ha dado paso a una rápida proliferación de sistemas autónomos cada vez más capaces. La siguiente fase ya está en marcha: pasar de un conjunto de conceptos y tecnologías a cadenas de ataque integradas y distribuidas. Las siguientes viñetas ilustran cómo estas arquitecturas emergentes podrían combinarse en cinco conjuntos de misiones.
GUERRA ANTISUBARNA (ASW)
Un avión de patrulla marítima (MPA) llega a la zona. Dispersos por toda la región hay planeadores de detección del espacio de batalla litoral (LBS-G) que proporcionan datos ambientales actualizados para caracterizar el perfil de velocidad del sonido y mejorar la detección y localización acústica. A diez millas náuticas de distancia, un vehículo submarino autónomo XL-AUV de alta autonomía que remolca un conjunto acústico pasivo patrulla una ruta de tránsito submarino conocida, mientras que quinientos metros más abajo, una red inalámbrica distribuida de nodos acústicos del lecho marino escucha en la gélida oscuridad. Se detecta y clasifica un contacto. La red transmite datos mediante comunicaciones acústicas de ráfaga (ACOMMS) camufladas como ruido ambiental, que son recibidas por sonoboyas con capacidad de comunicación desplegadas por el MPA. En lugar de perder el contacto y salir a la superficie o transmitir mediante ACOMMS y arriesgarse a ser detectado, el XL-AUV libera un pequeño AUV, que llega a la superficie y pasa un informe de contacto comprimido más allá del horizonte. Minutos después, el MPA fusiona ambos informes en una trayectoria. La MPA cambia entonces de rumbo, preparando sonoboyas para localizar el contacto y torpedos ligeros para atacar.
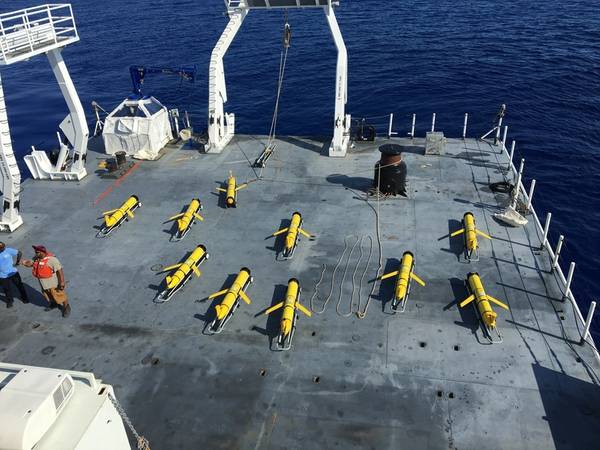
La persistencia es clave para la vigilancia, y esto se hace especialmente evidente en la guerra antisubmarina (ASW). Con un alcance de 5000 kilómetros y una autonomía sumergida de 45 días, el vehículo submarino autónomo (AUV) Guardian de Cellula Robotics, alimentado por celdas de combustible, podría proporcionar una vigilancia submarina constante para la vigilancia ASW persistente. La detección pasiva podría ser proporcionada por un KraitArray compacto de Systems Engineering & Assessment (SEA), un sonar remolcado de 20 mm de diámetro y bajo consumo de energía (SWaP), compatible con plataformas submarinas y de superficie no tripuladas. La detección ambiental podría ser proporcionada por planeadores Slocum de Teledyne Marine, equipados con sensores que miden la temperatura, la presión y la salinidad.
Ultra Maritime y Anduril Industries podrían aportar otra pieza al panorama acústico distribuido. Durante el ejercicio LANTERNFISH 2026 de la Armada de EE. UU., Ultra Maritime combinó su sonar desplegable pasivo Sea Spear (integrado con los nodos de sensores Seabed Sentry de Anduril) con una sonoboya activa SSQ-125B para detectar pasivamente y localizar activamente vehículos submarinos autónomos (AUV). La Armada también ha solicitado prototipos de SSQ-125 con capacidad ACOMMS, capaces de funcionar como pasarelas de comunicaciones.
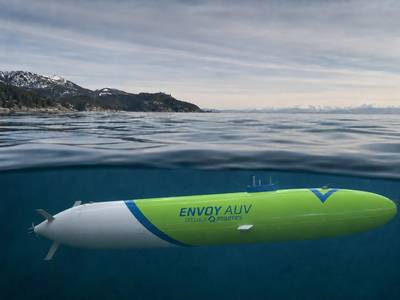
Los micro-AUV, como el ecoSUBu5, también podrían funcionar como "burbujas de datos" para transportar de forma encubierta datos de alto ancho de banda a través de la interfaz aire-mar. Cellula y ecoSUB demostraron esta capacidad en 2022, utilizando un Cellula Robotics Envoy (anteriormente Solus-LR) como buque anfitrión.
 El vicealmirante Rick Seif, comandante de la Fuerza Submarina de la Flota del Atlántico, recibe información de profesionales de la industria de defensa en la Base Expedicionaria Conjunta Little Creek - Fort Story, como parte del ejercicio Lanternfish 2026. El ejercicio Lanternfish es un evento de desarrollo y demostración de capacidades diseñado para mejorar la interoperabilidad entre la Armada de los EE. UU., AUKUS y la industria de defensa en la guerra submarina y de lecho marino (SSW). (Foto de la Armada de los EE. UU. por el especialista en comunicación de masas de primera clase Anderson W. Branch)
SEGURIDAD PORTUARIA
Un sistema de detección de intrusos detecta una señal acústica anómala en el canal que conduce a un puerto naval de intenso tráfico. Un conjunto de hidrófonos establece una trayectoria, lo que activa un sistema antisubmarino no cinético que neutraliza la amenaza. Se envía un vehículo submarino autónomo (AUV) para obtener imágenes de alta resolución del lecho marino a lo largo de la ruta de aproximación sospechosa, que los operadores utilizan para compararlas con imágenes de referencia. Algo ha cambiado, y se despliega un vehículo operado a distancia (ROV) para investigar.
La seguridad portuaria está evolucionando desde sistemas discretos de vigilancia y respuesta hacia una arquitectura persistente de detección, localización, clasificación y neutralización.
Forcys, ahora parte de Kraken Robotics tras la adquisición de Covelya Group, aborda el problema de la detección con su Sentinel IDS, un sonar de detección de intrusos diseñado para detectar, rastrear y clasificar buceadores, vehículos de transporte de nadadores y vehículos submarinos autónomos (AUV) en entornos portuarios complejos. Por su parte, ThayerMahan ha desarrollado SeaGuard, un sistema de neutralización de AUV no cinético de despliegue rápido, destinado a puertos y defensa contra CUI (Inteligencias Controladas). SeaGuard puede combinarse con ShorePicket, el sistema de monitorización acústica de la compañía, que utiliza conjuntos de hidrófonos lineales de bajo perfil para proporcionar información acústica y alertas en entornos ruidosos y de alto tráfico.
Si una amenaza llega al lecho marino, el problema radica en su detección, clasificación y neutralización. El sonar de apertura sintética de Kraken Robotics puede generar imágenes acústicas detalladas, mientras que los sistemas ópticos de Voyis (ahora parte de Kraken Robotics) pueden crear modelos tridimensionales de alta resolución para su identificación. Posteriormente, la amenaza podría ser analizada y neutralizada remotamente mediante un ROV Defender de VideoRay (una empresa de AeroVironment) para desplegar una carga detonada a distancia.

 El sistema SeaGuard de ThayerMahan se puede combinar con sus conjuntos de sensores ShorePicket para proporcionar información y alertas acústicas. Crédito: ThayerMahan, Inc.
NEGACIÓN DE LA EXPEDICIÓN MARÍTIMA
En una isla remota, en pleno interior de una zona de combate de armas (WEZ), un pequeño destacamento de infantes de marina despliega una flota de vehículos submarinos autónomos (AUV) en una vía marítima estratégica para atacar de forma autónoma el tráfico marítimo enemigo. A unas 600 millas náuticas de distancia, una embarcación autónoma de bajo perfil se aproxima, cargada con suministros esenciales y munición adicional. Mientras tanto, vehículos submarinos y de superficie autónomos híbridos (AUSV) mantienen la vigilancia en alta mar, proporcionando datos de localización adicionales a los operadores de la Infantería de Marina y a las minas móviles que se encuentran bajo el agua.
Aunque la idea de contar con grupos de vehículos submarinos autónomos (AUV) armados y móviles pueda sonar futurista, plataformas como el Skelmir S12 de VATN Systems, un AUV mediano con capacidad de operación en enjambre y un alcance de entre 125 y 200 millas náuticas, podrían permitir a una base avanzada expedicionaria (EAB) del Cuerpo de Marines, con recursos limitados, llevar a cabo operaciones de negación de acceso marítimo mediante el establecimiento de un campo de minas móvil y persistente justo frente a la costa.
El reabastecimiento encubierto de los Marines plantea otro problema. El Sea Specter de Leidos ofrece una solución interesante: una embarcación autónoma de bajo perfil (ALPV) sigilosa, de largo alcance y diseño discreto, inspirada en los narcosumergibles y destinada a entregar suministros o potencia de fuego en zonas en conflicto.
La plataforma semisumergible SubSeaSail HORUS, una pequeña plataforma propulsada por energía eólica y solar diseñada para misiones de inteligencia, vigilancia y reconocimiento (ISR) de baja firma y larga duración, podría proporcionar datos de alerta y localización de objetivos en alta mar.
 HORUS de SubSeaSail. Crédito: SubSeaSail
DEFENSA DE LA INFRAESTRUCTURA SUBACUÁTICA CRÍTICA (CUI)
Un operador de cable transoceánico recibe una alerta mediante detección acústica distribuida (DAS): se detecta contacto cerca de un tramo de cable situado a cientos de metros bajo la superficie. Se envía un vehículo submarino autónomo (AUV) para investigar, procesando sus datos de inspección a bordo para identificar la anomalía en lugar de transmitir terabytes de datos sin procesar. Una transmisión ACOMMS comprimida se retransmite a través de un vehículo de superficie no tripulado (USV) que permanece en la zona, proporcionando una puerta de enlace de comunicaciones a los operadores en tierra, quienes confirman el hallazgo y autorizan la neutralización. El vehículo despliega una pequeña carga explosiva direccional desde un módulo de neutralización integrado, que luego se activa de forma remota mediante una señal acústica.
La defensa de las infraestructuras submarinas vulnerables sigue cobrando importancia, y las operaciones autónomas persistentes podrían transformar la defensa contra la corrosión bajo aislamiento (CUI, por sus siglas en inglés), pasando de misiones de inspección periódicas a una vigilancia continua.
Durante LANTERNFISH 2026, Bedrock Ocean, Integer Technologies y Liquid Robotics demostraron una arquitectura que vincula vehículos submarinos autónomos (AUV), sistemas de comunicación y monitoreo (ACOM) persistentes y conocimiento de la misión desde tierra para abordar la protección de infraestructuras submarinas críticas. Las tres compañías aportan una pieza importante de la cadena de ataque: Bedrock con una flota de AUV modulares diseñados específicamente para la obtención de imágenes submarinas; Integer Technologies, con el software de garantía de misión DIGIT UxV, que fusiona el estado operativo en tiempo real con gemelos digitales predictivos; y Liquid Robotics con su vehículo de superficie no tripulado (USV) Wave Glider de alta resistencia, que proporciona una puerta de enlace entre la superficie y el dominio submarino.
Oceaneering aporta décadas de experiencia en inspección e intervención submarina para abordar este problema. Su vehículo submarino autónomo Freedom es capaz de permanecer en la superficie y acoplarse al sistema Liberty de Oceaneering para cargar sus baterías y transferir datos sin necesidad de salir a la superficie. Además, la interfaz de herramientas única de Freedom podría utilizarse para activar un módulo de neutralización de minas, como uno diseñado para desplegar pequeñas cargas detonadas a distancia.
 Crédito: Oceaneering
Ataque submarino
Un XL-AUV se aproxima a un punto estratégico marítimo en disputa. En el lecho marino, un depósito de energía alimenta un sistema de detección acústica pasiva enemigo. Dentro de la bodega de carga del XL-AUV, se encuentra un grupo de vehículos autónomos más pequeños: algunos equipados con sonar de imágenes avanzado y software de reconocimiento de objetivos, mientras que otros portan ojivas de alta potencia. Los vehículos de imágenes se liberan, capturando imágenes de alta resolución del lecho marino que son procesadas por el software de reconocimiento de objetivos a bordo para confirmar la ubicación del depósito. Los datos de localización se transmiten de vuelta al XL-AUV y se transfieren a los AUV de ataque, que se deslizan silenciosamente desde la bodega de carga.
La guerra submarina suele centrarse en cables y oleoductos, pero podría abarcar cada vez más ataques cinéticos lanzados por vehículos submarinos no tripulados (UUV) contra otras infraestructuras: sensores, efectores y estaciones de energía. El Dive-XL de Anduril, junto con la familia de vehículos submarinos autónomos (AUV) Copperhead de la misma compañía, ofrece una posible arquitectura. Los Copperhead pueden equiparse con sonar de barrido lateral para misiones de reconocimiento o con ojivas de alta potencia para ataques.
Mientras tanto, los submarinos tripulados se están convirtiendo en buques nodriza de sistemas autónomos. En marzo de este año, L3Harris recibió un contrato DIU para su sistema de lanzamiento y recuperación de tubos de torpedos (TTLR) Iver4 900. Esta capacidad ampliaría la capacidad de detección del submarino y, además, permitiría ataques de precisión contra objetivos en el lecho marino.
La siguiente fase en la evolución de la guerra submarina podría centrarse menos en el desarrollo de nuevas plataformas y más en la interconexión de las ya existentes. Los vehículos submarinos autónomos (AUV), los vehículos de superficie no tripulados (USV), los sensores distribuidos, las cargas útiles sofisticadas y el procesamiento avanzado proporcionan los eslabones individuales. El desafío ahora reside en integrarlos a través de la interfaz aire-mar y a lo largo de toda la columna de agua en cadenas operativas de ataque distribuidas.
Descubren un naufragio de 4.700 años de antigüedad frente a la costa turca.
El integrador de sistemas autónomos Sentiq Defence anuncia el inicio de sus operaciones.
El problema de la nieve es demasiado grande: un laboratorio polar flotante aborda la investigación en el Ártico.
Ayudantes prácticos: Herramientas y manipuladores eléctricos subacuáticos
Comunicaciones y control
Un solo casco, múltiples misiones: cómo los vehículos de superficie no tripulados modulares están transformando las operaciones marítimas autónomas.
Estados Unidos propone una subasta para la explotación minera del lecho marino frente a las Islas Marianas del Norte.
MASS Momentum: Haciendo que la tecnología de autonomía marítima sea adecuada para su propósito.